

Azionamenti servo per il Controllo del Movimento Industriale
Soluzioni di azionamento ad alte prestazioni per architetture di macchine basate su armadietti, decentralizzate, integrate e a ciclo di vita lungo.
Panoramica sulla Selezione del Azionamenti servo
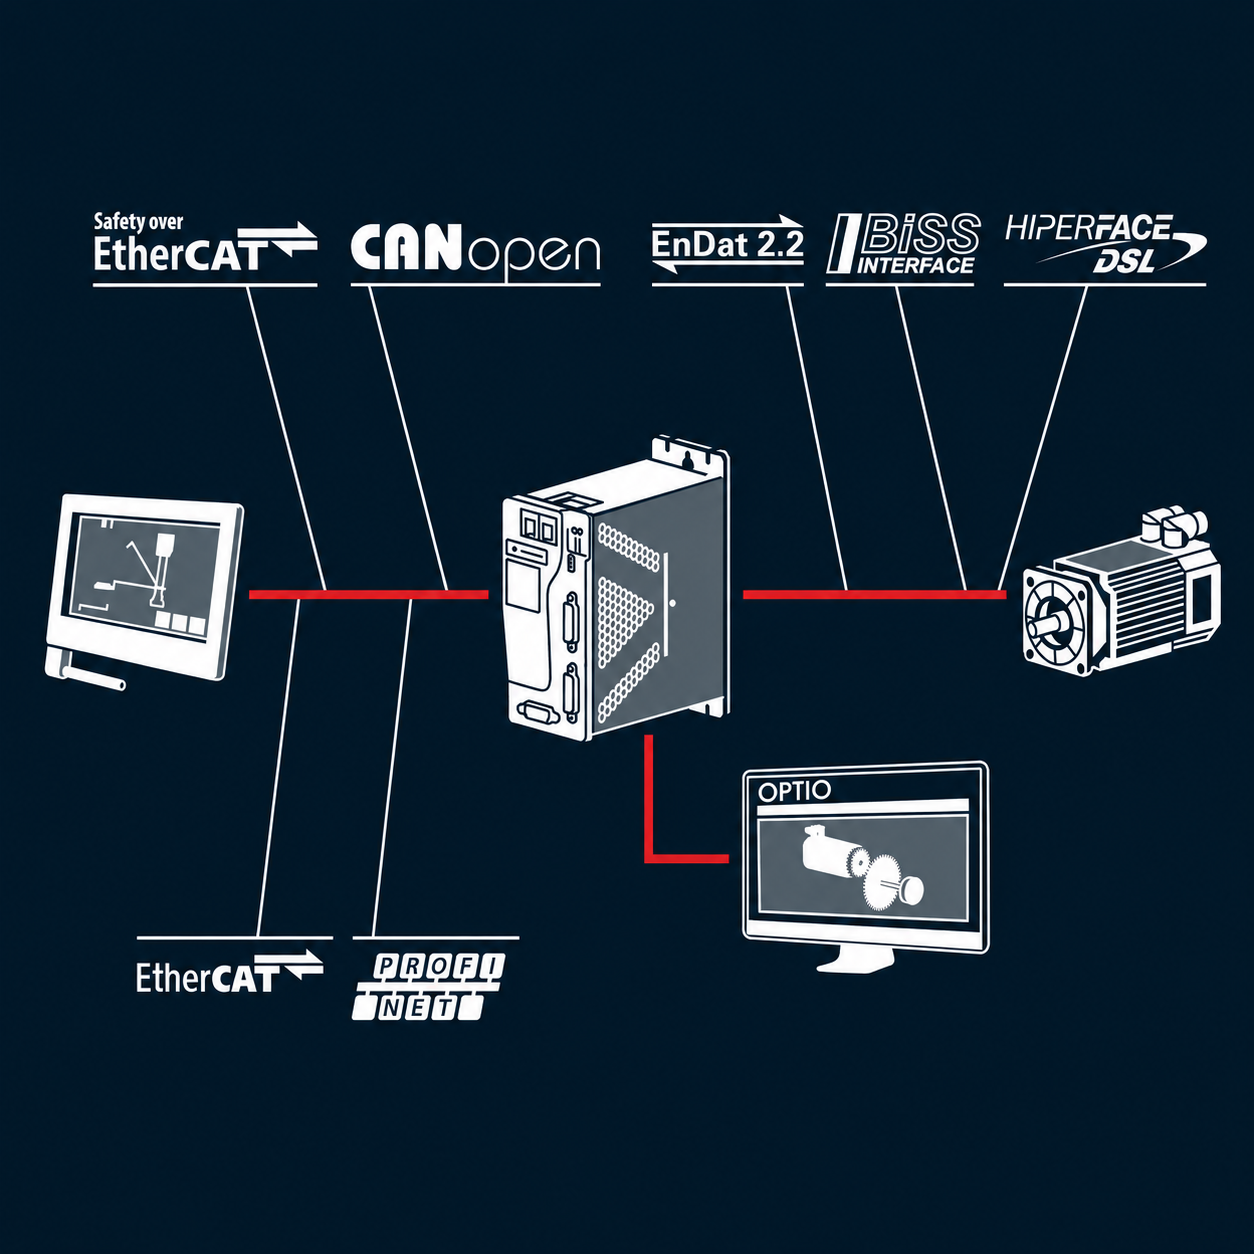
La nostra gamma di azionamenti supporta ampiamente utilizzata protocolli fieldbus, incluso EtherCAT, CANopen e PROFINET, insieme a interfacce di feedback del motore come EnDat, BiSS-C, Hiperface e Tamagawa. Infranor controlla anche passaggi chiave della produzione in Francia, con servocomandi assemblati e schede elettroniche prodotte e testate in loco.
Questi azionamenti possono essere combinati con Servomotori infrarossi e il più ampio gamma di prodotti per il controllo del movimento. Per i dettagli sulle dimensioni, i manuali e le risorse software, consultare documentazione tecnica per ciascuna famiglia di unità.
Come scegliere il servo drive giusto
La scelta di un azionamento dipende da più fattori oltre alla potenza nominale. La scelta giusta è determinata dall'architettura della macchina, dalla tensione di alimentazione, dalla corrente di picco, dal protocollo di bus di campo, dal dispositivo di feedback, dai requisiti di sicurezza e dai vincoli di integrazione.
1. Definire l'architettura della macchina
Inizia con l'integrazione fisica: montato su armadio, decentralizzato, integrato o alimentato a batteria. Questa scelta restringe la famiglia di azionamenti prima che inizi il dimensionamento dettagliato.
2. Verificare i requisiti di tensione e corrente
Abbina la tensione di alimentazione, la corrente nominale e la corrente di picco al duty cycle dell'asse. Gli assi dinamici spesso richiedono margini di corrente di picco più elevati rispetto agli assi di posizionamento semplici.
3. Selezionare il protocollo fieldbus
Scegli l'interfaccia di azionamento in base al controller della macchina e all'architettura di rete, come EtherCAT, PROFINET o CANopen.
4. Collega l'interfaccia del feedback del motore
Confermare la compatibilità con il dispositivo di retroazione del motore, incluse le interfacce resolver, EnDat, BiSS-C, Hiperface o Tamagawa, ove richiesto.
5. Considerare i vincoli di sicurezza, ambientali e del ciclo di vita
Rivedere le funzioni di sicurezza, l'ambiente di montaggio, i vincoli termici, le necessità di assistenza e la disponibilità a lungo termine prima di finalizzare l'architettura del drive.
Serve aiuto per dimensionare la tua applicazione di movimento?
Gli ingegneri Infranor possono aiutarti a esaminare l'architettura della tua macchina, il profilo di carico, le dimensioni del motore, il dispositivo di feedback, il protocollo fieldbus e i requisiti di ciclo di vita per identificare la soluzione di azionamento più adatta.
ContattateciGuida alla selezione dei servomotori
Utilizza questa guida per mappare l'architettura della tua macchina alla gamma Infranor più pertinente prima di esaminare le specifiche dettagliate.
| Requisiti della macchina | Intervallo consigliato | Perché questo intervallo | Uso tipico | |
|---|---|---|---|---|

|
Applicazione di movimento AC multi-asse esigente | PacHP | Supporta protocolli di comunicazione Ethernet industriali quali EtherCAT, PROFINET e CANopen, rendendolo adatto ad architetture di automazione multiasse sincronizzate. | Macchine industriali multi-asse, assi di alta precisione |

|
Architettura macchina orientata alla sicurezza | PacHP-SF | Fornisce funzioni di sicurezza SIL2 certificate TÜV per architetture di macchine in cui la valutazione dei rischi richiede la disattivazione sicura della coppia. | Macchine orientate alla sicurezza, assi protetti, applicazioni di arresto controllato |

|
Integrazione compatta sulla macchina | IRD | Azionamento EtherCAT integrato, compatto e leggero, progettato per essere montato direttamente sul motore. | Giunti robotizzati, macchine compatte, cablaggi ridotti |

|
Applicazione semplice autonoma a bassa tensione | Easy 60Vdc | Gamma di servoazionamenti CANopen a bassa tensione, resistenti agli urti, alimentati a batteria | AGV, AMR, robotica mobile, assi integrati |
|
Applicazione industriale semplice ed economica a 230 Vac | Facile 230 | Semplice opzione di servoazionamento CANopen a 230 V CA per l'integrazione in armadi compatti e assi macchina standard. | Assi macchina standard, integrazione compatta del quadro elettrico |

|
Supporto per macchine esistenti o ciclo di vita lungo | CD1 | Piattaforma di servoazionamenti consolidata nel tempo; utile per l'assistenza, la manutenzione e l'adeguamento degli impianti esistenti | Manutenzione macchine, supporto macchine legacy, applicazioni di retrofitting |
|
Serve aiuto per dimensionare la tua applicazione di movimento?
Condividi i tuoi requisiti di asse, profilo di carico, tensione di alimentazione, dispositivo di feedback e protocollo di comunicazione.
Infranor può aiutare a convalidare il corretto intervallo del servoazionamento.
Contatta un esperto
|
||||
Servomotori per ogni architettura di macchina
Esplora le gamme di azionamenti Infranor per architettura, tipo di alimentazione e requisito del ciclo di vita. Ogni gamma è progettata per un contesto di integrazione specifico.
Azionamenti Servo AC
Azionamenti compatti AC per macchine in armadio, sistemi multi-asse e architetture industriali orientate alla sicurezza.


PacHP
Azionamento servo CA ad alta dinamica per macchine multiasse basate su armadio che richiedono integrazione compatta e prestazioni di movimento stabili.
- Alimentazione: 230/400 Vac
- Corrente massima: 8/20/45/100/200 Aeff
- Funzione STO SIL 3 integrata
- Fieldbus: opzioni EtherCAT, CANopen e PROFINET
- Feedback: EnDat, BiSS-C, Tamagawa, Hiperface, resolver, Sin/Cos, TTL e sensori Hall
- Configurazione: impostazione flessibile dei parametri tramite opzioni, mapping SDO e PDO

PacHP-SF
Variante orientata alla sicurezza progettata per macchine che richiedono la sicurezza funzionale.
- Alimentazione: 230 / 400 Vac
- Corrente massima: 8/20/45/100/200 Aeff
- Sicurezza: Funzione di sicurezza SIL2 certificata TÜV
- I/O di sicurezza: 6 ingressi di sicurezza a doppio canale
- Risposta STO: attivazione ingresso a disattivazione coppia motore ≤ 10 ms
- Miglior adattamento: architetture di macchine orientate alla sicurezza
Azionamenti Servo DC e Embedded
Azionamenti servo per architetture di macchine decentralizzate, compatte e a bassa tensione, incluse applicazioni mobili ed embedded.
IRD
Unità di servoazionamento decentralizzato DC per macchine compatte, giunti robotici e integrazione sulla macchina vicino al motore.
- Alimentazione: 48Vdc
- Corrente Massima: 24/60 Aeff
- STO-SBC SIL 3 funzione
- Feedback: compatibilità dual BiSS-C, TTL e sensore Hall
- Caso d'uso: motion integrato e decentralizzato
Easy 60Vdc
Servomotore a bassa tensione per applicazioni robotiche alimentate a batteria, integrate e mobili.
- Tensione: da 24 a 60 Vdc
- Corrente massima: 10/20/60/120 Aeff
- Resistenza a urti (15g) e vibrazioni (4g)
- Feedback: Pista SinCos, TTL (con o senza sensori Hall), solo sensore Hall o modalità senza sensori
- Caso d'uso: applicazioni a basso voltaggio sensibili al costo
Servodrive Compatti e a Lunga Durata
Range di azionamenti complementari per assi semplici a basso costo e supporto per un ciclo di vita prolungato: l'Easy 230 per applicazioni di base a 230 Vac, il CD1 per manutenzione, retrofit e riproduzione di installazioni esistenti.
Facile 230
Azionamento servo compatto 230 Vac per assi industriali standard che richiedono un'architettura di armadio semplice ed economica.
- Alimentazione : 230Vac | Corrente Massima : 17A
- Facile da usare Design compatto
- Consente di utilizzare le funzioni standard DS402
- Caso d'uso: assi macchina standard

CD1
Azionamento servoindustriale collaudato per manutenzione, retrofitting e supporto macchine a ciclo di vita prolungato.
- Alimentazione:230/400Vac
- Corrente massima: 16,5 Aeff (versione da 230 V) a 90 Aeff (versione da 400 V)
- Feedback del risolutore e dell'encoder
- declinate nelle versioni RS232/CanOpen/PROFIBUS
- Ciclo di vita: disponibilità a lungo termine
Regolazione avanzata del servo e messa in servizio del servo-loop
Per macchine ad alta dinamica, l'autotuning standard potrebbe non essere sufficiente. La risonanza meccanica, i limiti di larghezza di banda e la validazione dell'errore di inseguimento possono richiedere un flusso di lavoro di messa in servizio più controllato.
Scopri come PacHP e OPTIO supportano la messa a punto avanzata dei servomotori attraverso l'identificazione delle dinamiche della macchina, la regolazione della larghezza di banda, il filtraggio delle risonanze e la convalida finale del movimento.
Esplora la messa a punto avanzata dei servoFAQ Servo Drive
Brevi risposte alle domande comuni sulla selezione e integrazione dei drive.
Come funziona un servomotore?
Un servoazionamento riceve comandi di movimento, controlla il feedback del motore e regola la potenza del servomotore in tempo reale. Questo controllo ad anello chiuso mantiene l'asse della macchina preciso, fluido e ripetibile.
Perché scegliere Infranor per gli azionamenti servo?
Integrazione di sistema senza interruzioni
Sia che si progetti una linea completa o si sostituisca un singolo asse, le nostre unità di controllo si adattano. La piena compatibilità con i protocolli standard (EtherCAT, CANopen, PROFINET) garantisce un'integrazione senza interruzioni.
Affidabilità Certificata
Costruiti per durare. Produzione europea e selezione di componenti di grado industriale. Le nostre unità sono coperte per 3 anni con un MTBF superiore a 100.000 ore.
Longevità industriale
Zero riprogettazioni forzate. Manteniamo attive le nostre gamme di prodotti per oltre 10 anni, garantendo che le vostre macchine rimangano in catalogo senza costi di ingegneria aggiuntivi.
Come scelgo il servoazionamento Infranor corretto?
La selezione dipende dall'architettura della macchina, dalla tensione di alimentazione, dai requisiti di corrente, dal protocollo Fieldbus, dall'interfaccia di feedback, dai vincoli di sicurezza e dalle aspettative di ciclo di vita.
Quali protocolli fieldbus sono supportati?
Gli azionamenti per servomotori Infranor supportano i protocolli di comunicazione industriale più diffusi, tra cui EtherCAT, CANopen e PROFINET, a seconda della gamma e della configurazione dell'azionamento.
I servomotori Infranor possono essere utilizzati con qualsiasi servomotore?
Gli inverter Infranor sono progettati per funzionare con Servomotori Mavilor dal Gruppo Infranor. Possono anche essere integrati in architetture di controllo del movimento servo più ampie, a seconda dei requisiti di tensione, feedback e applicazione.
Quale servomotore di controllo è adatto per la robotica mobile?
Per la robotica mobile compatta o l'integrazione di giunti robotici, IRD è l'intervallo più pertinente poiché è progettato per architetture DC decentralizzate vicine al motore. Easy 60Vdc è più adatto ad applicazioni autonome a bassa tensione più semplici.
Dove posso trovare la documentazione tecnica?
Documentazione tecnica, manuali, strumenti software e risorse di dimensionamento sono disponibili per ogni famiglia di azionamenti tramite le risorse di documentazione e download Infranor.
Documentazione e supporto tecnico per servomotori
Ottieni aiuto per selezionare un servoazionamento
Contattaci per maggiori dettagli o assistenza con le tue applicazioni di motion control.
ContattaciAccedi alla documentazione del servoazionamento
Stai cercando manuali, file CAD o risorse firmware? Accedi alla nostra libreria.
Accedi al Centro Download