

Servodrives pour le contrôle de mouvement industriel
Solutions d’entraînement haute performance pour les architectures de machines en armoire, décentralisées, embarquées et conçues pour des cycles de vie prolongés.
Aperçu de la sélection des servodrives
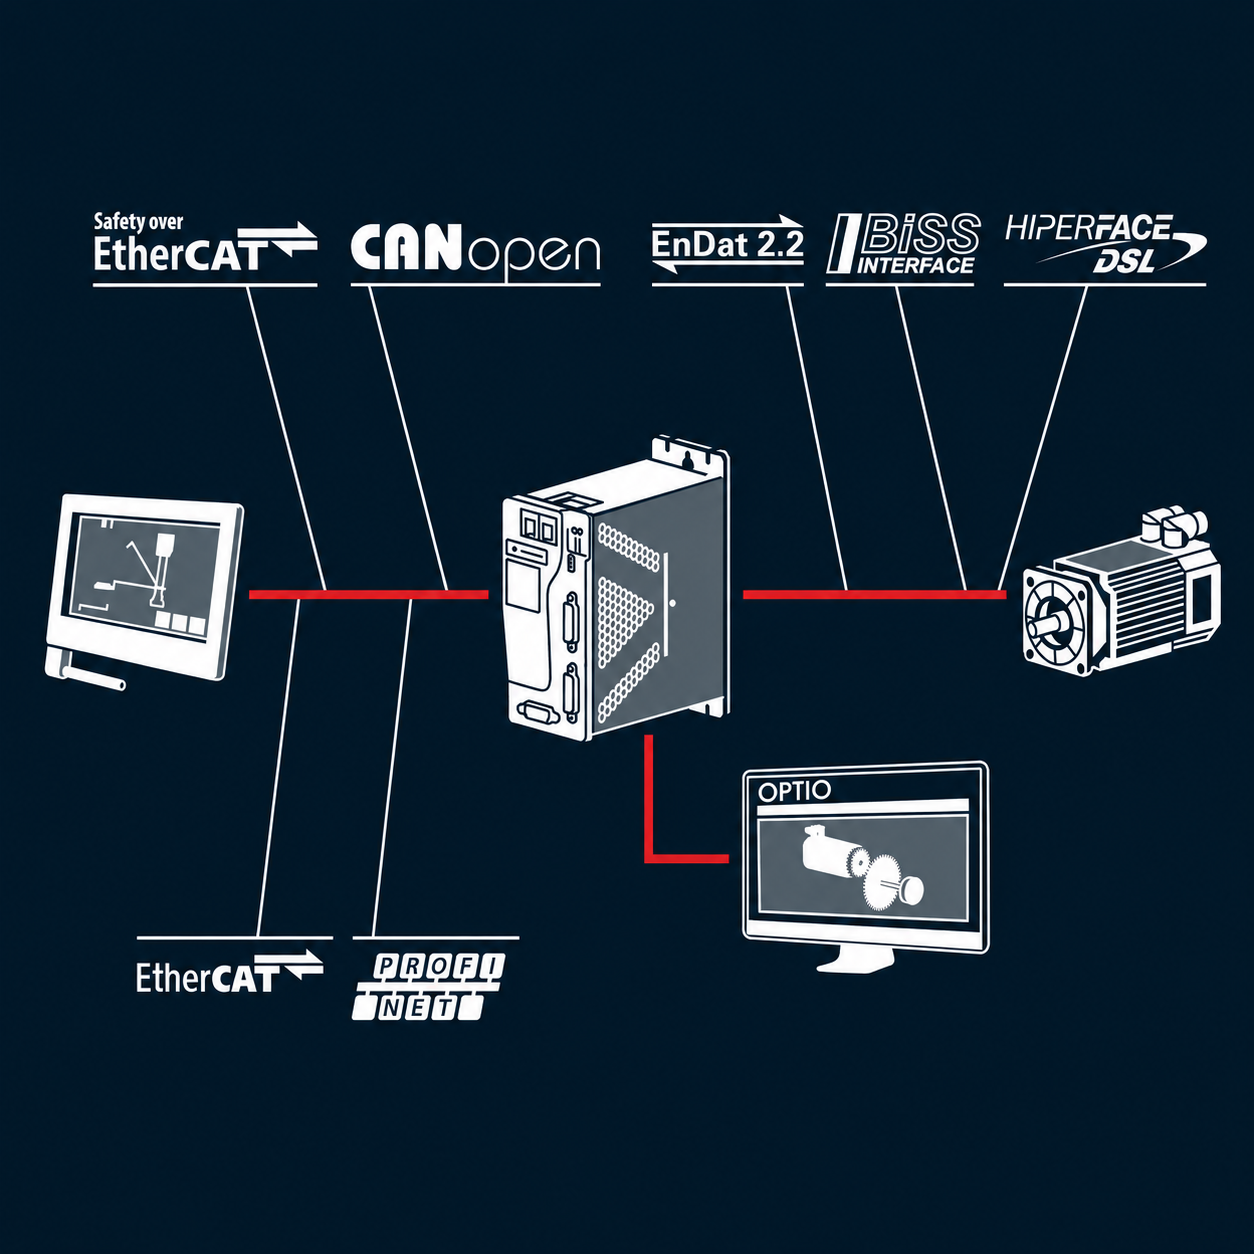
Notre gamme de drives prend en charge les protocoles de bus de terrainles plus courants, soit EtherCAT, CANopen et à la PROFINET, ainsi que des feedbacks moteurs tels que EnDat, BiSS-C, Hiperface et à la Tamagawa. Infranor maîtrise également les principales étapes de fabrication en France, avec les fabrications et tests des servodrives et à la cartes électroniques sur place.
Ces servodrives peuvent être combinés avec des Servomoteurs Infranor et notre large Gamme de produits de contrôle de mouvement. Pour plus d'informations sur le dimensionnement, les manuels et les ressources logicielles, consultez la documentation technique pour chaque famille de drives.
Comment choisir le bon servodrive
Le choix d’un servovariateur ne dépend pas uniquement de sa puissance nominale. La solution adaptée est déterminée par l’architecture de la machine, la tension d’alimentation, le courant de crête, le protocole de bus de terrain, le dispositif de retour moteur, les exigences de sécurité et les contraintes d’intégration.
1. Définir l'architecture de la machine
Commencez par l'intégration physique : montée en armoire, déportée, embarquée ou sur batterie. Ce choix restreint la famille d'entraînements avant que le dimensionnement détaillé ne commence.
2. Vérifier les exigences de tension et de courant
Faites correspondre la tension d'alimentation, le courant nominal et le courant de crête au rapport cyclique de l'axe. Les axes dynamiques nécessitent souvent des marges de courant de crête plus élevées que les axes de positionnement simples.
3. Sélectionnez le protocole de bus de terrain
Choisissez l’interface du servovariateur en fonction du contrôleur de la machine et de l’architecture réseau, par exemple EtherCAT, PROFINET ou CANopen.
4. Choisissez l’interface de retour moteur adaptée
Vérifiez la compatibilité avec le dispositif de retour moteur, notamment avec les interfaces résolveur, EnDat, BiSS-C, Hiperface ou Tamagawa, selon les besoins.
5. Tenir compte des contraintes liées à la sécurité, à l'environnement et au cycle de vie
Examinez les fonctions de sécurité, l’environnement d’installation, les contraintes thermiques, les besoins de maintenance et la disponibilité à long terme avant de finaliser l’architecture du servovariateur.
Besoin d'aide pour dimensionner votre application de mouvement ?
Les ingénieurs d'Infranor peuvent vous aider à analyser l'architecture de votre machine, son profil de charge, le dimensionnement du moteur, le dispositif de rétroaction, le protocole de bus de terrain et les exigences liées au cycle de vie afin de déterminer la solution d'entraînement la plus adaptée.
Contactez nousGuide de sélection du servodrive
Utilisez ce guide pour faire correspondre l'architecture de votre machine à la gamme Infranor la plus pertinente avant de consulter les spécifications détaillées.
| Exigence de la machine | Gamme recommandée | Pourquoi cette gamme | Usage typique | |
|---|---|---|---|---|

|
Application de mouvement AC multi-axes exigeante | PacHP | Prend en charge les principaux bus de communication industriels, notamment EtherCAT, PROFINET et CANopen, ce qui le rend adapté aux architectures d’automatisation multiaxes synchronisées. | Machines industrielles multi-axes, axes de haute précision |

|
Architecture machine à sécurité fonctionnelle | PacHP-SF | Intègre des fonctions de sécurité SIL 2 certifiées par le TÜV pour les architectures de machines dont l’analyse des risques impose une coupure sûre du couple. | Machines soumises à des exigences de sécurité, axes protégés et applications nécessitant un arrêt contrôlé. |

|
Intégration compacte sur machine | IRD | Servodrive embarqué compact, léger et compatible EtherCAT, conçu pour un montage direct sur moteur. | Articulations de robot, machines compactes, câblage réduit |

|
Application simple autonome basse tension | Easy 60Vdc | Gamme de servodrives CANopen basse tension, résistants aux chocs et alimentés par batterie | AGV, AMR, robotique mobile, axes embarqués |
|
Application industrielle simple et économique 230 Vac | Easy 230 | Servodrive simple, en 230 Vac avec CANopen, pour intégration en armoire compacte et axes machine standards. | Axes machine standards et intégration en armoire compacte |

|
Support machine existant ou cycle de vie long | CD1 | Plateforme servodrive éprouvée, adaptée au support du parc machine installé, à la maintenance et au retrofit. | Maintenance de machines, support de machines existantes, applications de modernisation |
|
Besoin d'aide pour dimensionner votre application de mouvement ?
Indiquez-nous les exigences de votre axe, le profil de charge, la tension d’alimentation, le dispositif de retour moteur et le protocole de communication.
Infranor peut aider à valider la bonne gamme de servodrives.
Contacter un expert
|
||||
Des Servodrives pour toutes les architectures de machines
Explorez les gammes de drives Infranor par architecture, type d'alimentation et exigence de cycle de vie. Chaque gamme est conçue pour un contexte d'intégration spécifique.
Servodrives AC
Servodrives compacts AC pour machines en armoire, systèmes multi-axes et architectures industrielles axées sur la sécurité.


PacHP
Servodrive AC haute dynamique pour machines multi-axes en armoire requérant une intégration compacte et des performances de mouvement stables.
- Alimentation : 230/400 Vac
- Courant maximal : 8/20/45/100/200 Aeff
- Fonction STO SIL 3 embarquée
- Bus de terrain : Options EtherCAT, CANopen et PROFINET
- Feedbacks : capteurs EnDat, BiSS-C, Tamagawa, Hiperface, résolveur, Sin/Cos, TTL et Hall
- Configuration : paramétrage flexible grâce aux options ainsi qu’au mappage des SDO et des PDO.

PacHP-SF
Variante axée sur la sécurité, conçue pour les machines nécessitant une sécurité fonctionnelle.
- Alimentation : 230 / 400 Vac
- Courant maximal : 8/20/45/100/200 Aeff
- Sécurité : fonctions de sécurité SIL2 certifiée TÜV
- Entrées/sorties de sécurité : 6 entrées de sécurité double canaux
- Réponse STO : délai entre l'activation de l'entrée et la coupure du couple moteur ≤ 10 ms
- Idéal pour : les architectures de machines axées sur la sécurité
Servodrives DC et embarqués
Servovariateurs destinés aux architectures de machines décentralisées, compactes et basse tension, notamment pour les applications mobiles et embarquées.
IRD
Servodrive DC déporté pour machines compactes, articulations de robot et intégration sur machine à proximité du moteur.
- Alimentation : 48 Vdc
- Courant maximal : 24/60 Aeff
- Fonction STO-SBC SIL 3
- Feedbacks : compatibilité double BiSS-C, TTL et capteur Hall
- Cas d'utilisation : mouvement embarqué et décentralisé
Easy 60Vdc
Servodrive basse tension pour applications robotiques sur batterie, embarquées et mobiles.
- Tension : 24 à 60 Vdc
- Courant Max : 10/20/60/120 Aeff
- Résistance aux chocs (15g) et aux vibrations (4g)
- Feedbacks : piste SinCos, TTL (avec ou sans capteurs à effet Hall), mode « capteur à effet Hall uniquement » ou mode « sans capteur »
- Cas d'utilisation : applications à basse tension où le coût est un facteur déterminant
Servodrives compacts et à longue durée de vie
Gamme de drives complémentaires pour des axes simples et peu coûteux et un support à long terme. Le Easy 230 pour les applications de base 230 Vac, le CD1 pour la maintenance, la mise à niveau et la reproduction d'installations existantes.
Easy 230
Servodrive compact de 230 VAC destiné aux axes industriels standard nécessitant une architecture d'armoire simple et économique.
- Alimentation : 230Vac | Courant max : 17A
- Facile à utiliser. Design compact.
- Permet d'utiliser les fonctions standard du DS402
- Cas d'utilisation : axes de machine standard

CD1
Servodrive industriel éprouvé destiné à la maintenance, à la modernisation et à l'accompagnement des machines tout au long de leur cycle de vie.
- Alimentation : 230/400 Vac
- Courant maximal : 16,5 Aeff (version 230V) à 90 Aeff (version 400V)
- Retours de position par résolveur et codeur
- Décliné en versions RS-232, CANopen et PROFIBUS.
- Cycle de vie : disponibilité à long terme
Réglage avancé de l’asservissement et mise en service
Pour les machines à haute dynamique, l’auto-tuning standard peut ne pas suffire. Les résonances mécaniques, les limites de bande passante et la validation de l’erreur de suivi peuvent nécessiter une procédure de mise en service plus rigoureusement maîtrisée.
Découvrez comment PacHP et OPTIO prennent en charge le réglage avancé des servodrives grâce à l'identification de la dynamique de la machine, au réglage de la bande passante, au filtrage des résonances et à la validation finale du mouvement.
Explorer le réglage avancé des servodrivesFAQ sur les servodrives
Réponses courtes aux questions courantes sur la sélection et l'intégration des variateurs.
Comment fonctionne un drive ?
Un servodrive reçoit des commandes de mouvement, vérifie le signal de retour du moteur et ajuste la puissance fournie au servomoteur en temps réel. Ce système de régulation en boucle fermée garantit la précision, la fluidité et la répétabilité du mouvement de l'axe de la machine.
Pourquoi choisir Infranor pour les servodrives ?
Intégration fluide du système
Qu'il s'agisse de concevoir une ligne complète ou de remplacer un seul axe, nos variateurs s'adaptent. Leur compatibilité totale avec les protocoles standard (EtherCAT, CANopen, PROFINET) garantit une intégration sans heurts.
Fiabilité certifiée
Conçus pour durer. Fabrication européenne et sélection de composants de qualité industrielle. Nos variateurs sont garantis 3 ans avec une MTBF supérieure à 100 000 heures.
Longévité industrielle
Aucune refonte forcée. Nous maintenons nos gammes de produits actives pendant plus de 10 ans, garantissant que vos machines restent au catalogue sans coûts d'ingénierie supplémentaires.
Comment choisir le bon servodrive Infranor ?
La sélection dépend de l'architecture de la machine, de la tension d'alimentation, des besoins en courant, du protocole de bus de terrain, de l'interface de retour, des contraintes de sécurité et des attentes en matière de cycle de vie.
Quels protocoles de bus de terrain sont pris en charge ?
Les servodrives Infranor prennent en charge les protocoles de communication industrielle les plus courants, notamment EtherCAT, CANopen et PROFINET, en fonction de la gamme et de la configuration du variateur.
Les servodrives Infranor peuvent-ils être utilisés avec n'importe quels servomoteurs ?
Les servomoteurs Infranor sont conçus pour fonctionner avec Servomoteurs Mavilor du groupe Infranor. Ils peuvent également être intégrés dans des architectures de servocommande plus larges en fonction des exigences de tension, de retour et d'application.
Quel drive convient à la robotique mobile ?
Pour la robotique mobile compacte ou l'intégration de joints de robot, IRD est la gamme la plus pertinente car elle est conçue pour des architectures DC décentralisées proches du moteur. Easy 60Vdc convient mieux aux applications autonomes simples à basse tension.
Où puis-je trouver la documentation technique ?
La documentation technique, les manuels, les outils logiciels et les ressources de dimensionnement sont disponibles pour chaque famille d'entraînements via les ressources de documentation et de téléchargement Infranor.
Documentation et support technique pour servodrives
Obtenir de l'aide pour sélectionner un servodrive
Contactez-nous pour plus de détails ou pour obtenir de l'aide avec vos applications de contrôle de mouvement.
Contactez-nous →Accéder à la documentation des servodrives
À la recherche de manuels, de fichiers CAO ou de ressources micrologicielles ? Accédez à notre bibliothèque.
Accéder au Centre de téléchargement