

Servoantriebe für industrielle Bewegungssteuerung
Hochleistungs-Antriebslösungen für schrankbasierte, dezentrale, eingebettete und langlebige Maschinenarchitekturen.
Überblick zur Servoregler-Auswahl
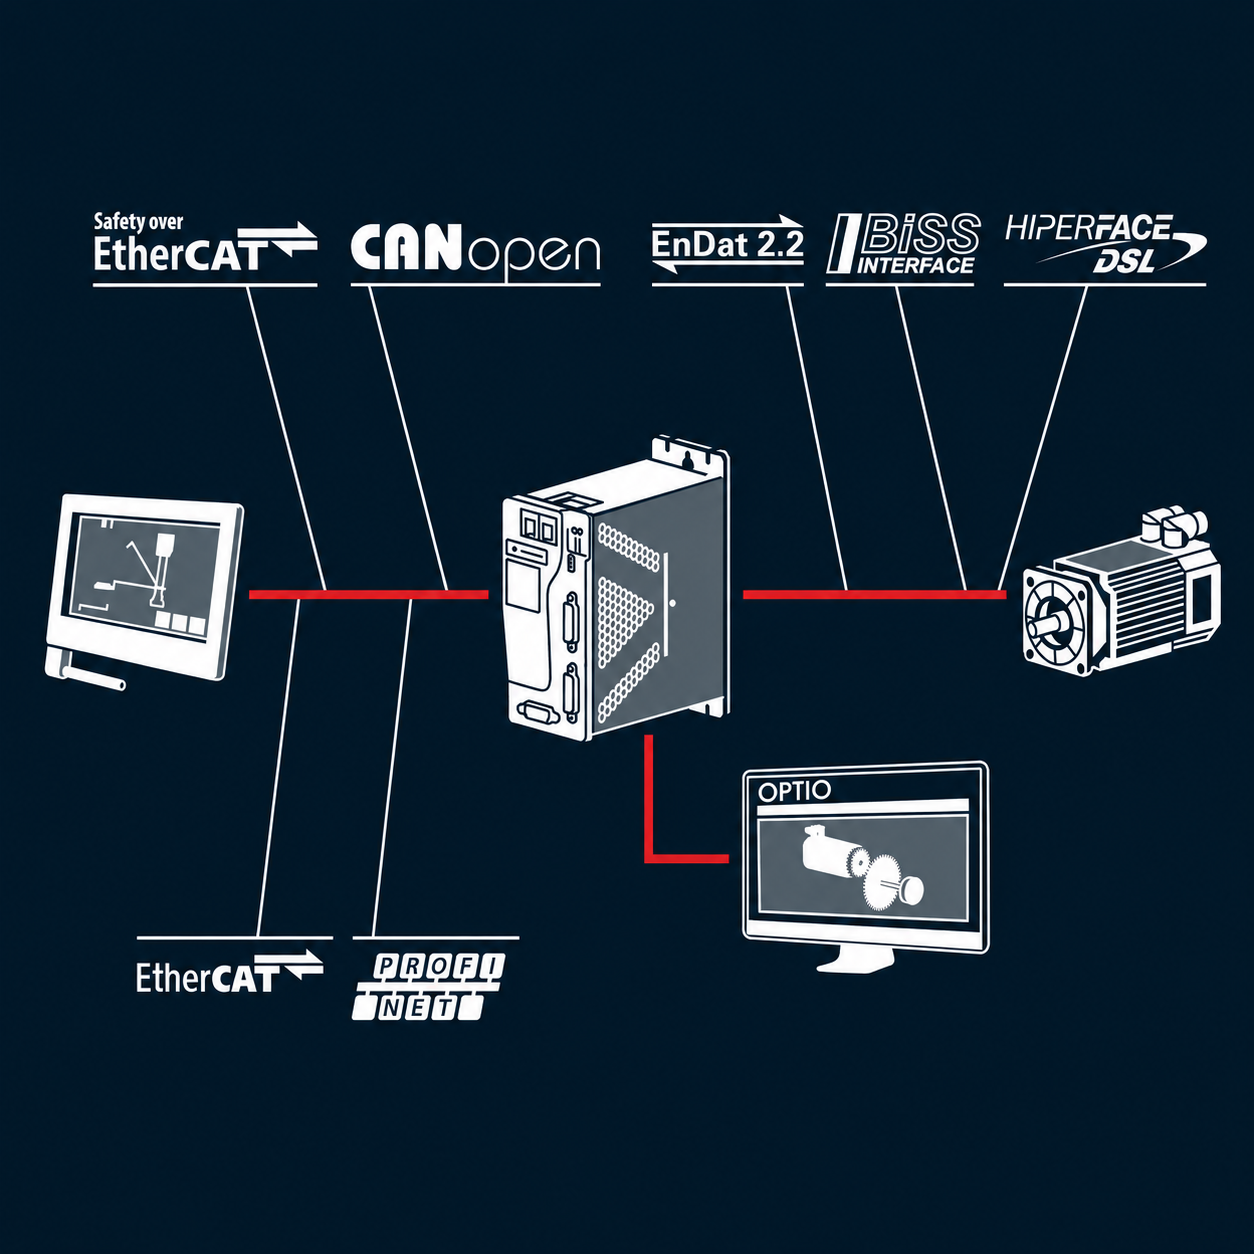
Unser Antriebsportfolio unterstützt weit verbreitet Feldbusprotokolle,einschließlich EtherCAT, CANopen und PROFINET, zusammen mit Motor-Feedback-Schnittstellen wie zum Beispiel EnDat, BiSS-C, Hiperface und Resolver (Tamagawa). Infranor kontrolliert außerdem wichtige Fertigungsschritte in Frankreich, mit Servos Antriebe montiert und Elektronikplatinen, die vor Ort produziert und getestet werden.
Diese Antriebe können kombiniert werden mit Infranor Servomotoren und das breitere Produktpalette für Bewegungssteuerung. Für Größenangaben, Handbücher und Software-Ressourcen konsultieren Sie bitte die Technische Dokumentation für jede Laufwerksfamilie.
So wählen Sie den richtigen Servoantrieb aus
Die Auswahl eines Antriebs hängt von mehr als nur der Nennleistung ab. Die richtige Wahl wird durch die Maschinenarchitektur, die Versorgungsspannung, den Spitzenstrom, das Feldbusprotokoll, das Rückführgerät, die Sicherheitsanforderungen und die Integrationsbeschränkungen bestimmt.
1. Definieren Sie die Maschinenarchitektur
Beginnen Sie mit der physischen Integration: schrankmontiert, dezentral, eingebettet oder batteriebetrieben. Diese Wahl schränkt die Antriebsfamilie ein, bevor die detaillierte Dimensionierung beginnt.
2. Spannungs- und Stromanforderungen prüfen
Passen Sie die Versorgungsspannung, den Nennstrom und den Spitzenstrom an das Achs-Einschaltdauerverhältnis an. Dynamische Achsen benötigen oft höhere Spitzenstromreserven als einfache Positionierachsen.
3. Wählen Sie das Feldbusprotokoll
Wählen Sie die Schnittstelle gemäß der Maschinensteuerung und der Netzwerkarchitektur aus, wie z. B. EtherCAT, PROFINET oder CANopen.
4. Motor-Feedback-Schnittstelle zuordnen
Kompatibilität mit dem Motor-Feedback-Gerät, einschließlich der Schnittstellen Resolver, EnDat, BiSS-C, Hiperface oder Tamagawa, sofern erforderlich, überprüfen.
5. Sicherheit, Umwelt- und Lebenszyklusbeschränkungen berücksichtigen
Überprüfen Sie Sicherheitsfunktionen, Einbauumgebung, thermische Einschränkungen, Wartungsbedarf und langfristige Verfügbarkeit, bevor Sie die Antriebsarchitektur finalisieren.
Brauchen Sie Hilfe bei der Dimensionierung Ihrer Motion-Anwendung?
Die Ingenieure von Infranor können Ihre Maschinenarchitektur, Ihr Lastprofil, die Motordimensionierung, das Feedback-Gerät, das Feldbusprotokoll und die Lebenszyklusanforderungen überprüfen, um die am besten geeignete Antriebslösung zu identifizieren.
KontaktAuswahlhilfe Servoantriebe
Verwenden Sie diese Anleitung, um Ihre Maschinenarchitektur der am besten geeigneten Infranor-Baureihe zuzuordnen, bevor Sie detaillierte Spezifikationen prüfen.
| Maschinenanforderung | Empfohlener Bereich | Warum dieser Bereich | Typische Verwendung | |
|---|---|---|---|---|

|
Anspruchsvolle Multi-Achsen-AC-Antriebsanwendung | PacHP | Unterstützt industrielle Ethernet-Kommunikationsprotokolle wie EtherCAT, PROFINET und CANopen und eignet sich somit für synchronisierte mehrachsige Automatisierungsarchitekturen. | Mehrachsen-Industriemaschinen, Hochpräzisionsachsen |

|
Sicherheitsorientierte Maschinenarchitektur | PacHP-SF | Bietet TÜV-zertifizierte SIL2-Sicherheitsfunktionen für Maschinenarchitekturen, bei denen die Risikobewertung eine sichere Drehmomentabschaltung erfordert. | Sicherheitsorientierte Maschinen, geschützte Achsen, gesteuerte Stoppanwendungen |

|
Kompakte On-Machine-Integration | IRD | Kompakter und leichter EtherCAT-Embedded-Antrieb, der für die direkte Montage am Motor konzipiert ist. | Roboterglieder, kompakte Maschinen, reduzierte Verkabelung |

|
Niederspannungs-autonome einfache Anwendung | Easy 60Vdc | CANopen-Servoantriebsreihe für Niederspannung, stoßfest, batteriebetrieben | AGVs, AMRs, mobile Robotik, integrierte Achsen |
|
Kostengünstige, einfache industrielle Anwendung für 230 V AC | Einfach 230 | Einfache 230-V-Wechselstrom-CANopen-Servoantriebsoption für den Einbau in Kompaktschränke und für Standard-Maschinenachsen. | Standard-Maschinenachsen, kompakte Schrankintegration |

|
Bestehende Maschinenunterstützung oder langer Lebenszyklus | CD1 | Bewährte Servoantriebsplattform; geeignet für den Support, die Wartung und die Nachrüstung bestehender Anlagen | Maschinenwartung, Unterstützung von Altanlagen, Nachrüstungsanwendungen |
|
Brauchen Sie Hilfe bei der Dimensionierung Ihrer Motion-Anwendung?
Teilen Sie uns Ihre Achsanforderungen, Ihr Lastprofil, Ihre Versorgungsspannung, Ihr Feedback-Gerät und Ihr Kommunikationsprotokoll mit.
Infranor kann bei der Validierung des richtigen Servodrehmomentbereichs helfen.
Kontaktieren Sie einen Experten
|
||||
Servotreiber für jede Maschinenarchitektur
Erkunden Sie die Infranor-Antriebsbereiche nach Architektur, Versorgungstyp und Lebenszyklusanforderung. Jeder Bereich ist für einen spezifischen Integrationskontext konzipiert.
AC-Servotreiber
Kompakte AC-Servotreiber für Schaltschrankaufbauten, Mehrachssysteme und sicherheitsorientierte Industriearchitekturen.


PacHP
Hochdynamischer AC-Servoantrieb für schrankbasierte mehrachsige Maschinen mit Bedarf an kompakter Integration und stabiler Bewegungsleistung.
- Versorgung: 230/400 Vac
- Maximalstrom: 8/20/45/100/200 Aeff
- Eingebettete STO SIL 3 Funktion
- Feldbus: EtherCAT, CANopen und PROFINET Optionen
- Feedback: EnDat, BiSS-C, Tamagawa, Hiperface, Resolver, Sin/Cos, TTL und Hallsensoren
- Konfiguration: flexible Parameter-Einrichtung über Optionen, SDO- und PDO-Mapping

PacHP-SF
Sicherheitsorientierte Variante, ausgelegt für Maschinen mit funktionaler Sicherheit.
- Zufuhr: 230 / 400 Vac
- Maximalstrom: 8/20/45/100/200 Aeff
- Sicherheit: TÜV-zertifizierte SIL2-Sicherheitsfunktion
- Sicherheit I/O: 6 dual-channel Sicherheitseingänge
- STO-Reaktion: Eingangsaktivierung bis Motordrehmomentabschaltung ≤ 10 ms
- Passende Architektur: sicherheitsorientierte Maschinenarchitekturen
DC- & Servoantriebe
Servotreiber für dezentrale, kompakte und Niederspannungsmaschinenarchitekturen, einschließlich mobiler und eingebetteter Anwendungen.
IRD
DC dezentrale Servoantriebe für kompakte Maschinen, Robotergelenke und On-Machine-Integration nahe am Motor.
- Stromversorgung: 48Vdc
- Maximaler Strom: 24/60 Aeff
- STO-SBC SIL 3 Funktion
- Feedback: Dual BiSS-C-, TTL- und Hall-Sensor-Kompatibilität
- Anwendungsfall: Eingebettete und dezentrale Bewegung
Easy 60Vdc
Niedervolt-Servotreiber für batteriebetriebene, eingebettete und mobile Robotikanwendungen.
- Spannung: 24 bis 60 Vdc
- Maximaler Strom: 10/20/60/120 Aeff
- Stoßfestigkeit (15g) und Vibrationsfestigkeit (4g)
- Feedback: SinCos-Spur, TTL (mit oder ohne Hall-Sensoren), nur Hall-Sensoren oder sensorloser Modus
- Anwendungsfall: Kostensensitive Niederspannungsanwendungen
Kompakte Servoantriebe mit langer Lebensdauer
Ergänzende Antriebsbereiche für einfache kostensensitive Achsen und Langzeitunterstützung: Der Easy 230 für grundlegende 230-Vac-Anwendungen, der CD1 für Wartung, Nachrüstung und Reproduktion bestehender Installationen.
Einfach 230
Kompakter 230-V-Servotreiber für Standard-Industrieachsen, die eine einfache und kostengünstige Schaltschrankarchitektur erfordern.
- Versorgung: 230Vac | Maximalstrom: 17A
- Einfach zu bedienen, Kompaktes Design
- Ermöglicht die Nutzung von Standard-DS402-Funktionen
- Anwendungsfall: Standard-Maschinenachsen

CD1
Bewährter industrieller Servoantrieb für Wartung, Nachrüstung und Unterstützung von Maschinen mit langer Lebensdauer.
- Versorgung: 230/400Vac
- Maximalstrom: 16,5 Aeff (230V-Version) bis 90 Aeff (400V-Version)
- Resolver- und Encoder-Rückmeldungen
- abgelehnt in RS232/CanOpen/PROFIBUS-Versionen
- Lebenszyklus: Langzeitverfügbarkeit
Fortschrittliches Servo-Tuning und Inbetriebnahme der Servo-Regelung
Bei hochdynamischen Maschinen reicht das Standard-Autotuning möglicherweise nicht aus. Mechanische Resonanz, Bandbreitenbeschränkungen und die Überprüfung von Folgeschwenkfehlern können einen stärker kontrollierten Inbetriebnahmeablauf erfordern.
Entdecken Sie, wie PacHP und OPTIO fortschrittliche Servo-Tuning durch Maschinenidentifikation, Bandbreitenanpassung, Resonanzfilterung und abschließende Bewegungsvalidierung unterstützen.
Erkunden Sie fortschrittliche Servo-Tuning-OptionenServoantrieb FAQ
Kurze Antworten auf häufige Fragen zur Antriebsauswahl und -integration.
Wie funktioniert ein Servoantrieb?
Ein Servoantrieb empfängt Bewegungsbefehle, prüft das Motorfeedback und passt die Leistung des Servomotors in Echtzeit an. Diese Regelung mit Rückkopplung hält die Maschinenachse präzise, gleichmässig und wiederholbar.
Warum Infranor für Servoantriebe wählen?
Nahtlose Systemintegration
Ob beim Design einer kompletten Linie oder beim Austausch einer einzelnen Achse, unsere Antriebe passen sich an. Die volle Kompatibilität mit Standardprotokollen (EtherCAT, CANopen, PROFINET) gewährleistet eine nahtlose Integration.
Geprüfte Zuverlässigkeit
Gebaut für die Ewigkeit. Europäische Fertigung und Auswahl von Industriekomponenten. Unsere Antriebe sind 3 Jahre lang mit einer MTBF von über 100.000 Stunden abgedeckt.
Industrielle Langlebigkeit
Keine erzwungene Neugestaltung. Wir halten unsere Produktreihen über 10 Jahre aktiv, damit Ihre Maschinen ohne zusätzliche Ingenieurkosten im Katalog bleiben.
Wie wähle ich den richtigen Infranor Servoantrieb aus?
Die Auswahl hängt von der Maschinenarchitektur, der Versorgungsspannung, den Stromanforderungen, dem Feldbusprotokoll, der Rückmeldeschnittstelle, Sicherheitsbeschränkungen und den Lebenszykluserwartungen ab.
Welche Feldbusprotokolle werden unterstützt?
Infranor-Servoverstärker unterstützen weit verbreitete industrielle Kommunikationsprotokolle, darunter EtherCAT, CANopen und PROFINET, je nach Antriebsserie und Konfiguration.
Können Infranor-Servotreiber mit beliebigen Servomotoren verwendet werden?
Infranor-Servos sind für den Betrieb mit Mavilor Servomotoren von der Infranor Gruppe. Sie können auch in umfassendere servo-basierte Motion-Control-Architekturen integriert werden, abhängig von Spannungs-, Feedback- und Anwendungsanforderungen.
Welcher Servoantrieb eignet sich für mobile Robotik?
Für kompakte mobile Robotik oder Robotergelenkintegration, IRD ist die relevanteste Baureihe, da sie für dezentrale DC-Architekturen nahe am Motor konzipiert ist. Easy 60Vdc ist besser geeignet für einfachere, niederspannungsbasierte autonome Anwendungen.
Wo finde ich technische Dokumentation?
Technische Dokumentation, Handbücher, Software-Tools und Dimensionierungsressourcen sind für jede Laufwerksfamilie über die Infranor-Dokumentations- und Download-Ressourcen verfügbar.
Servoantriebsdokumentation und technischer Support
Hilfe bei der Auswahl eines Servoantriebs erhalten
Kontaktieren Sie uns für weitere Details oder Unterstützung bei Ihren Motion-Control-Anwendungen.
Kontaktieren Sie unsServotreiberdokumentation aufrufen
Suchen Sie Handbücher, CAD-Dateien oder Firmware-Ressourcen? Greifen Sie auf unsere Bibliothek zu.
Zugriff auf das Download-Center